9月16日,乐享科技在上海举办了一场机器人户外烧烤直播,现场可谓是“状况频频”。
厨师机器人给金针菇翻面,没有夹稳,食材洒落在烤盘上,它又重新拿起;机器人正在点单,顾客临时要它拿水……意外接连发生,两台机器人却没有宕机,还在持续自进化。两个机器人一边保留原有订单和烧烤进度,一边根据现场变化调整任务顺序,继续翻烤、装盘和上菜。

正是这些不断出错、又不断调整的瞬间,让这场直播的观看人数持续上涨,最终累计全网超550万在线观看。
与此同时,评论区不断有人质疑,机器人之所以能够临场修正任务,是因为背后有人在遥操。主持人随即将镜头转向机器人所处的空间,展示现场操作区域并回应,全程没有人工接管。
质疑本身,恰恰点出了这场直播最值得关注的地方:当计划不断被打乱,机器人是否真的能够自主判断,并把一项长任务继续做完?一场“状况频频”、并不“完美”的直播,为什么反而比一段流畅精美的Demo更有说服力?
零样本直播,烧烤摊上的机器人“裸考”
8月底,乐享就发布过一个10分钟的Demo,展示了两台不同型号机器人在家里干家务的场景。全程无遥操,机器人接收了一个“收拾房间”的指令,就开始自主分工。
这段Demo中,出现很多让人惊喜的细节:当机器人够不到目标物品,就会主动寻找工具辅助;发现窗户玻璃无法擦干净时,机器人会重新判断污渍的位置在窗内还是窗外,从而去擦窗外玻璃;一台机器人遇到双手都拿满了物品,另一台机器人还会主动去帮忙,把剩余的物品挂在伙伴的胳膊上……虽然,这一看就是原生无剪辑的随手拍Demo,但仍引起了很多人的质疑。
因为提起Demo,大家会下意识认为是摆拍或剧本。大家会自然联想这是一段经过选择的视频,能证明的只是机器人曾经完成过某项任务,却很难说明这种能力能否稳定复现。机器人中途失败过多少次、面对意外时如何处理、任务被打断后能否继续,往往不会完整呈现在最终画面中。
而真实世界的难点,是变化随时可能发生。
因此,9月16日,乐享决定又做了一场机器人烧烤直播,让机器人直面各种现实世界不可控的意外情况。
在这场直播中,两台机器人不再只是完成抓取、翻面或行走等单点动作,而是分别作为厨师和服务员服务3组顾客。
这个服务过程中,机器人不仅记住订单、食材状态和任务进度,还要协调点单、烧烤与上菜.这意味着,两个机器人面对的是长时序任务,而不是单点任务。整个直播过程近一个小时,而此前同类型的展示多为10分钟-30分钟。
而且现场还充满了随机性,不同的顾客随时都有不同的要求:有临时改变需求的,有随意移动物品的,还有加单的……每一次变化,都可能使此前的任务规划失效,现场状况频频不断。但两位机器人并没有任务失败就直接退出,而是一直在修正各种任务,并相互协作,重新识别现场状态,调整任务执行顺序,继续完成剩余任务,持续学习和进化。
让人好奇的是,两台机器人能够完成这样一场直播,背后究竟依靠怎样的“大脑”?
同脑异体,打造跨本体的机器人“大脑”
在这次直播中,乐享并没采用自己的机器人产品来完成烧烤任务,而是特意选用了友商机器人。原因在于,相比机器人能不能完成烧烤,乐享更想通过这次直播,验证的是具身智能模型的跨本体能力。
要实现“同脑异体”并不容易。换一副身体后,关节结构、负载能力、活动范围和传感器反馈都会变化。模型仍能完成点单、取放食材、烧烤和上菜,得到验证的便不只是一套针对单机编排的动作程序,而是智能在不同本体之间迁移的能力。
驱动机器人的,是乐享科技发布的跨本体通用具身大模型——以太大模型。
跨本体并非简单接入一套新的硬件接口。模型既要理解任务,也要识别当前机器人本体的能力边界,再将同一目标转化为与本体相匹配的动作。乐享希望解决的问题是,让机器人的感知、判断和行动能力尽可能摆脱单一硬件的限制。
而要让同一套智能真正落到不同的身体上,高层认知与底层身体控制之间也必须打通。为此,以太大模型采用了一套“脑—脊髓贯通”的仿生架构。
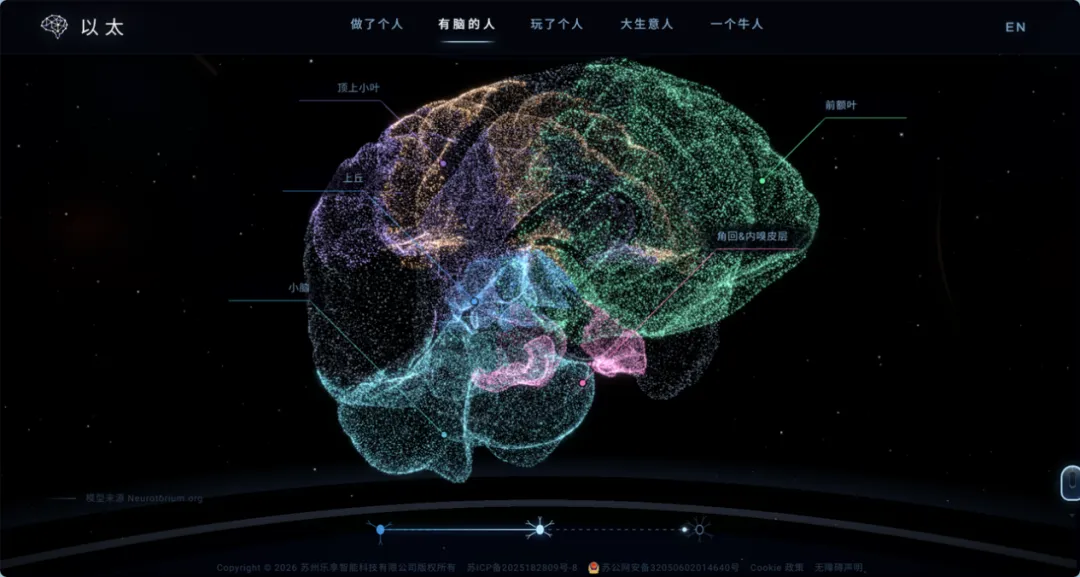
其中,上层负责理解人的意图、调用情景记忆、规划长任务并判断风险;中间层处理环境感知与任务状态;运动层完成动作规划、姿态平衡和误差修正;靠近硬件的“脊髓层”,则直接处理力位控制、碰撞避让和防摔等快速反应。具体模块对应前额叶、角回、内嗅皮层、顶上小叶、运动皮层和小脑等功能单元。
这套架构的重点,不在于复刻了多少人体器官,而在于打通了感知、思考、行动和反馈,深度融合了主动感知(Active Perception)、多模态理解(Multimodal Understanding)、流式记忆(Streaming Memory)、运动动力学(Motor Dynamics)、自我迭代(Self‑iteration)五大能力。
以本次烧烤直播为例。厨师机器人在第一次给金针菇翻面时,因没有夹紧金针菇洒落在烤盘,模型充分吸取教训,再次夹取与金针菇形态相似的韭菜时,模型根据运动动力学,并结合食材重量、摩擦和接触力实时修正动作。而顾客临时加单时,服务员机器人不仅保留了原有订单、烧烤进度和此前的操作,并去催促厨师机器人。
这背后是五大能力的共同发力:主动感知采集现实信息,存入流式记忆;多模态理解解析环境;运动动力学输出躯体行为;执行后的反馈输入系统,驱动自我迭代,元认知全程监控整套过程,评估任务可行性与执行质量。
乐享表示,基于以太大模型驱动,机器人可获得接近人类水准的“物理直觉”和“元认知”。前者决定机器人的动作能否在真实环境中成立,后者则让它判断自己掌握的信息是否充分、当前方案是否可行。其现实价值在环境变化、任务插入或动作失败之后,仍能自我调整继续完成工作。
而与绝大多数具身智能厂商不同的是,这套模型的训练成本极低。
乐享表示,以太大模型当前的参数规模为4B,训练使用约200小时人类视频,没有使用真机训练数据,不走依靠海量真机数据采集和大规模参数堆叠的路径。
在这次直播中,乐享验证就是以太大模型的跨本体适配能力,让这一套“具身大脑”进入不同身体,并在更多本体和场景中持续积累能力。
这也让乐享在机器人本体之外,具身大模型这一层能力和行业位置进一步凸显。
不止整机生意,剑指“超级智能”
这场直播,初步验证了以太大模型的跨本体、自进化等能力。随着技术迭代不断加速,这个能力也面临一个迫切的现实考验:能否形成商业价值?
传统的机器人开发,往往围绕本体展开。换一款机器人、进入一个新场景,模型就可能需要重新训练,感知、控制和应用也要重新适配。这使机器人的研发投入被分散在不同项目中,已经获得的能力很难直接复用。产品做得越多,开发和维护成本也可能越高。
跨本体具身智能模型,试图改变这套逻辑。
若同一套模型能够进入不同身体,一项能力完成训练后,便有机会迁移到更多机器人上。机器人厂商不必从头训练“大脑”,模型公司也可以通过持续增加本体和场景,摊薄单次研发成本。具身智能的商业模式,由此可能从高度定制的项目交付,逐渐转向可以复制的产品和平台。
乐享走的这条路,或许正在改变未来机器人的竞争方式。
过去,行业更关注谁能造出更多机器人、完成更多单机功能;未来,竞争或许会逐渐转向:谁能让具身智能模型进入更多身体,并在不同场景中持续积累能力。届时,机器人的本体仍然重要,但真正决定能力上限的,就是不断更新的“具身大脑”。
以太大模型驱动的一场烧烤直播,由此成为未来具身智能竞争的缩影。
本文为创业邦原创,未经授权不得转载,否则创业邦将保留向其追究法律责任的权利。如需转载或有任何疑问,请联系editor@cyzone.cn。